机器人方向的开发者,工作覆盖机械设计 / 电控 / 运动控制 / 强化学习 / 上位机与部署这条完整链路。这是我的个人作品集,整理了我在机器人方向的主要工作。
作品集按时间与难度整理了 8 个项目:从轮足机器人从机械到真机部署的全栈开源,到强化学习训练、Sim2Sim 验证与运动控制工程,再到全栈考核体系设计、Linux 系统工具、电赛完整作品与逆向工程。每个项目都配有可直接访问的仓库、图纸或实物图、以及可复现的运行入口。
阅读建议:先看下方 30 秒速览表,再挑你关心的方向进入对应章节;每个章节都给出了仓库跳转链接。
联系方式
| 技术方向 | 机器人系统 · 嵌入式开发 · 具身智能 |
| 邮箱 | 19589917063@163.com |
| GitHub | github.com/wusi321 |
| 博客 | scunf.github.io |
| 简历 | 如需简历,请邮件联系本人获取 |
目录与速览
| # | 项目(点击跳到本文对应章节) | 我的角色 | 关键技术 | 亮点 | 仓库 |
|---|---|---|---|---|---|
| 1 | 16DOF 四轮足机器人全开源 | 电控 / 机械 | SolidWorks、URDF、MuJoCo、Sim2Real | RC2026 全国一等奖(第 7 名,前 5%) | zeitvex/RC_WheelLeg |
| 2 | 16DOF 轮足强化学习与 Sim2Sim | 训练 / 仿真 / 验证 | mjlab、PPO、MJCF、MuJoCo | 3 类任务配置化训练 + 策略回放链路 | wusi321/RC_Legged_Training_Simulation |
| 3 | 16DOF 轮足强化学习工程(go2w) | 独立开发 | mjlab、PPO、MuJoCo-Warp、课程设计 | 自研梅花桩任务 + 训练退化排障 + sim2real 感知接口 | wusi321/16DOF-WheelLeg-RL |
| 4 | 8DOF 双轮腿强化学习 | 独立开发 | mjlab、PPO、W&B、URDF→MJCF | 平地 / 粗糙 / 恢复三类课程 + 随机化 | wusi321/8DOF-WheelLeg-RL |
| 5 | 6DOF 双轮腿全栈考核设计 | 独立设计 | CAD、ROS 2、C++、CAN、Vision | 150 分 12 模块的可复现工程闭环 | wusi321/WheelLeg-FullStack-Challenge |
| 6 | 多发行版包管理器调度工具 | 独立开发 | Python、插件化架构、CLI | 一套命令统一 apt / pacman / dnf / snap | wusi321/aupt |
| 7 | 电赛 H 题车载平衡滚球系统 | 独立开发 | MaixCAM、MSPM0G3507、Web Serial | 视觉 + 主控 + 计时器 + 双 Web 台全链路 | wusi321/2026-H-TI |
| 8 | 考试反作弊系统(逆向工程) | 独立开发 | PyInstaller 逆向、TCP/UDP、Win32 API | 从打包产物还原并重构完整双端系统 | wusi321/ExamGuard |
一、16DOF 四轮足机器人全开源
HYNova 战队 · RC2026 仿生足式障碍赛 · 全国一等奖,第 7 名,前 5%
背景与问题:这是一支从零起步的新队伍。没有历史积累、没有成熟平台,我们需要在备赛周期内自建一整套 16DOF 串联轮足机器人——机械、硬件、固件、仿真、强化学习训练与真机部署全部自研,并最终跑通比赛任务。
我的职责(电控 / 机械):
- 参与前期 8DOF 以及中后期 8DOF → 16DOF 的机械升级设计,负责模型总装配与URDF 导出;
- 负责仿真与算法验证,参与强化学习模型的训练优化;
- 配置 Linux 基础部署环境(Jetson Orin Nano 8G 平台);
- 对接 Odin1 视觉感知、里程计与 IMU 数据,负责环境建图与地图导出。
系统构成:4 条轮腿,每条腿 3 个腿部关节 + 1 个驱动轮,共 16 个执行器(RS02);控制路线为「强化学习训练 → MuJoCo 仿真 → Sim2Sim 验证 → Python 与 ROS 2/C++ 双线真机部署」。真机侧最终整理了 Python Sim2Real(v1/v2)与 ROS 2/C++ Sim2Real(v1/v2/v3)多版部署栈,后者把策略热路径迁移到 50 Hz C++ 推理 + 200 Hz CAN 电机循环,并接入 Nav2、TensorRT/ONNX 推理与里程计联调。
开源程度:仓库完整开源了机械(SolidWorks 2026 源文件 + STEP)、硬件(自研电路 / BOM / 接线)、固件、软件(训练 / 仿真 / Sim2Real / 工具)、媒体资产、装配与部署文档,并给出了整机装配入口、安全说明与版本状态(最终整理版 v1.1.1,MIT 协议)。这也是我们希望对起步较晚的 Robocon 队伍提供的参考。
完赛演示视频(仓库内文件,点击查看):06_assets/videos/sim2real.mp4 —— 完赛效果演示,1280×720 横屏、约 1 分 20 秒,与比赛实际时长接近;另有早期真机测试记录 early_sim2real.mp4(约 41 秒)。
整机总装与实机
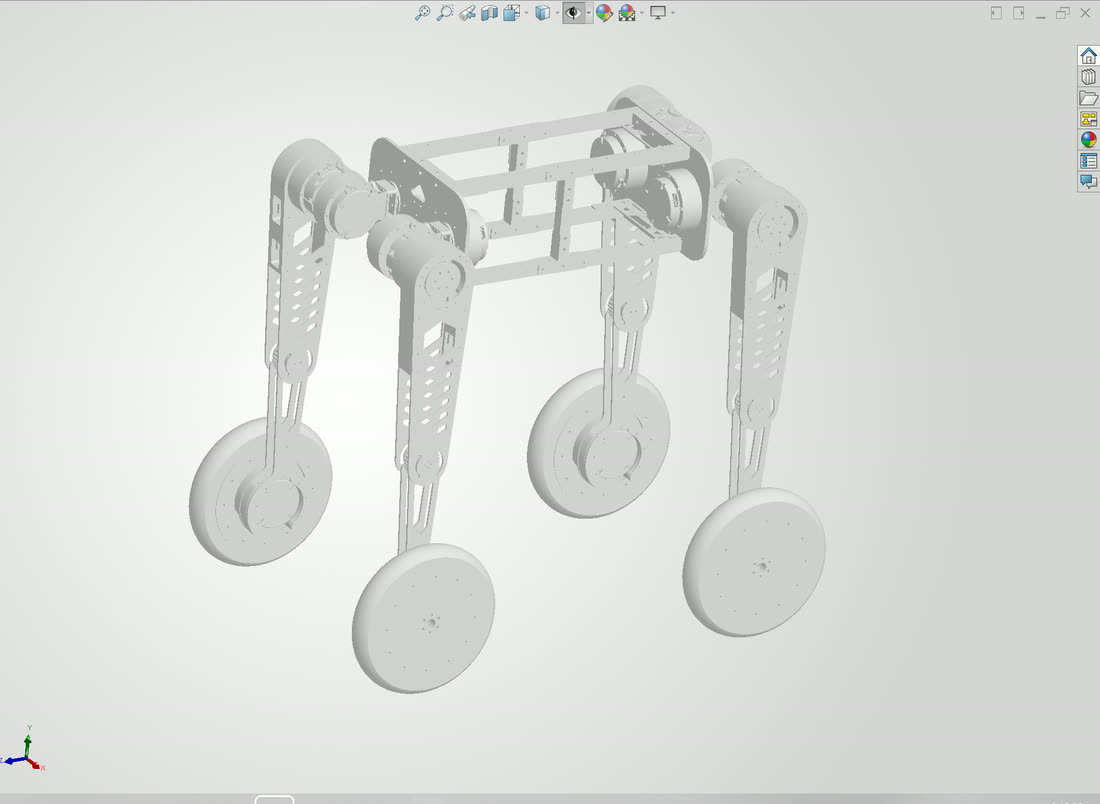
16DOF 轮足整机 SolidWorks 总装(源文件与 STEP 已随仓库开源)
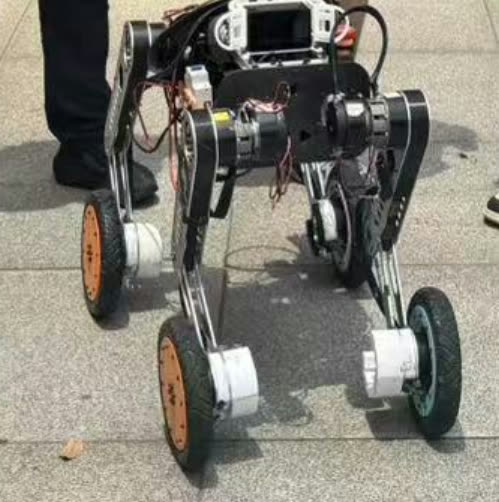
16DOF 实机:Jetson Orin Nano 8G 上位机 + 16 个 RS02 执行器
机械结构迭代设计
从 8DOF 到 16DOF 的升级过程中,我参与了多轮结构方案迭代:把电机内嵌进腿部结构以缩短力臂、用同步带轮传递轮端动力、重新设计轮组与小腿,并在总装配阶段统一坐标系与惯量参数。
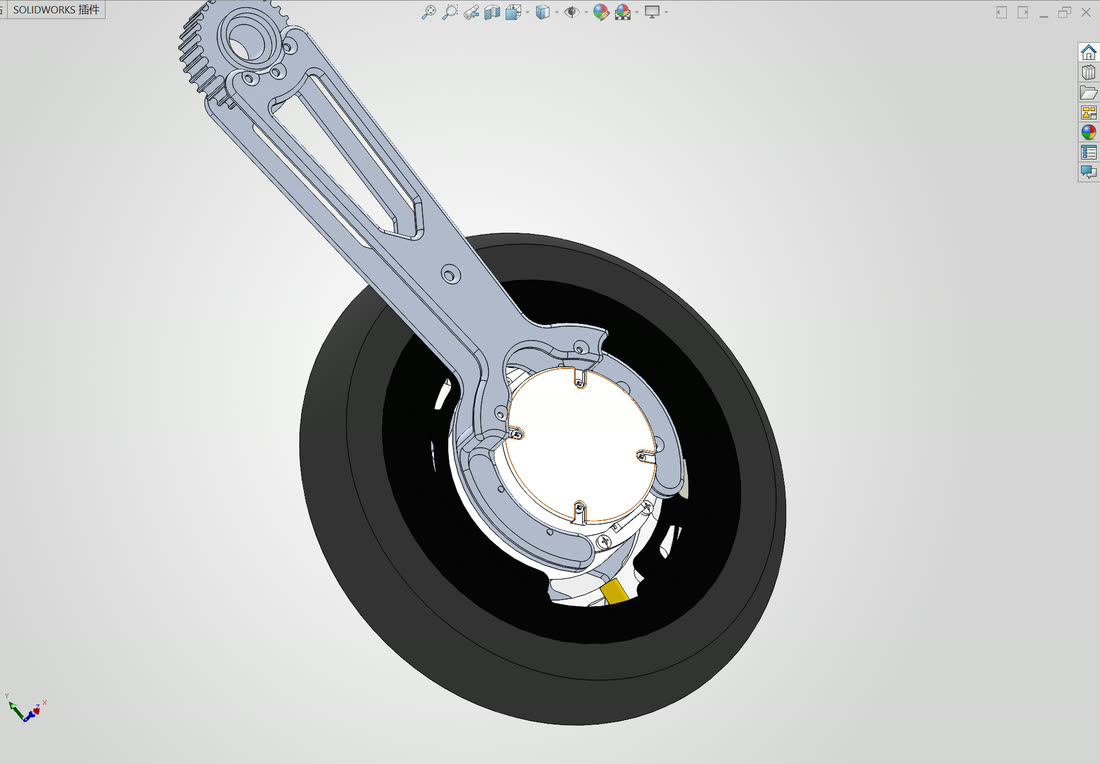
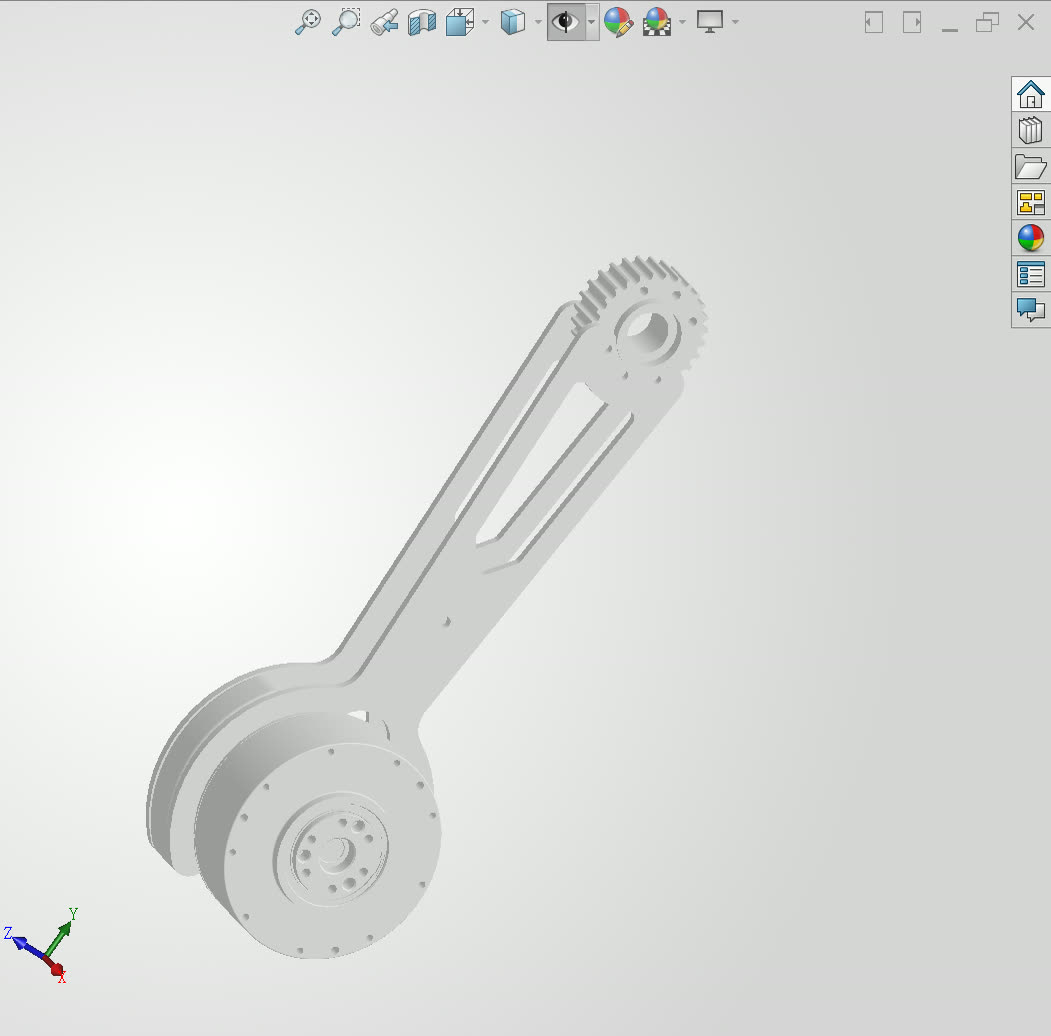
左:内嵌电机式轮腿初版设计;右:内嵌电机式轮足小腿
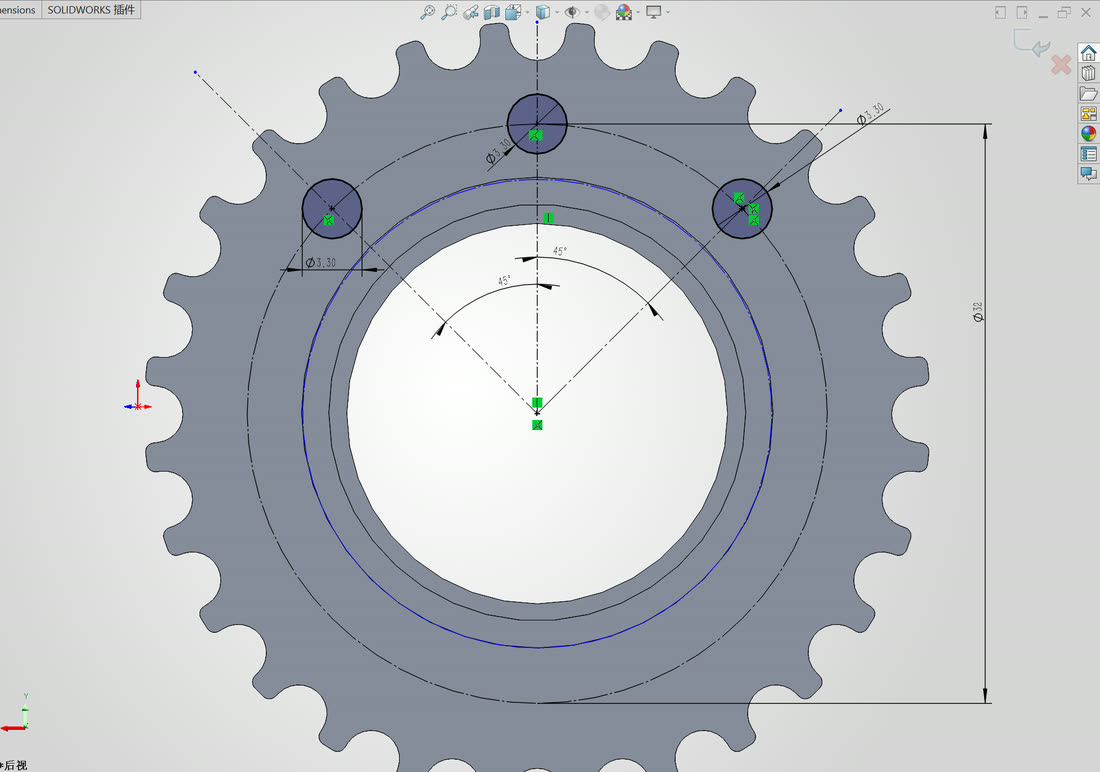
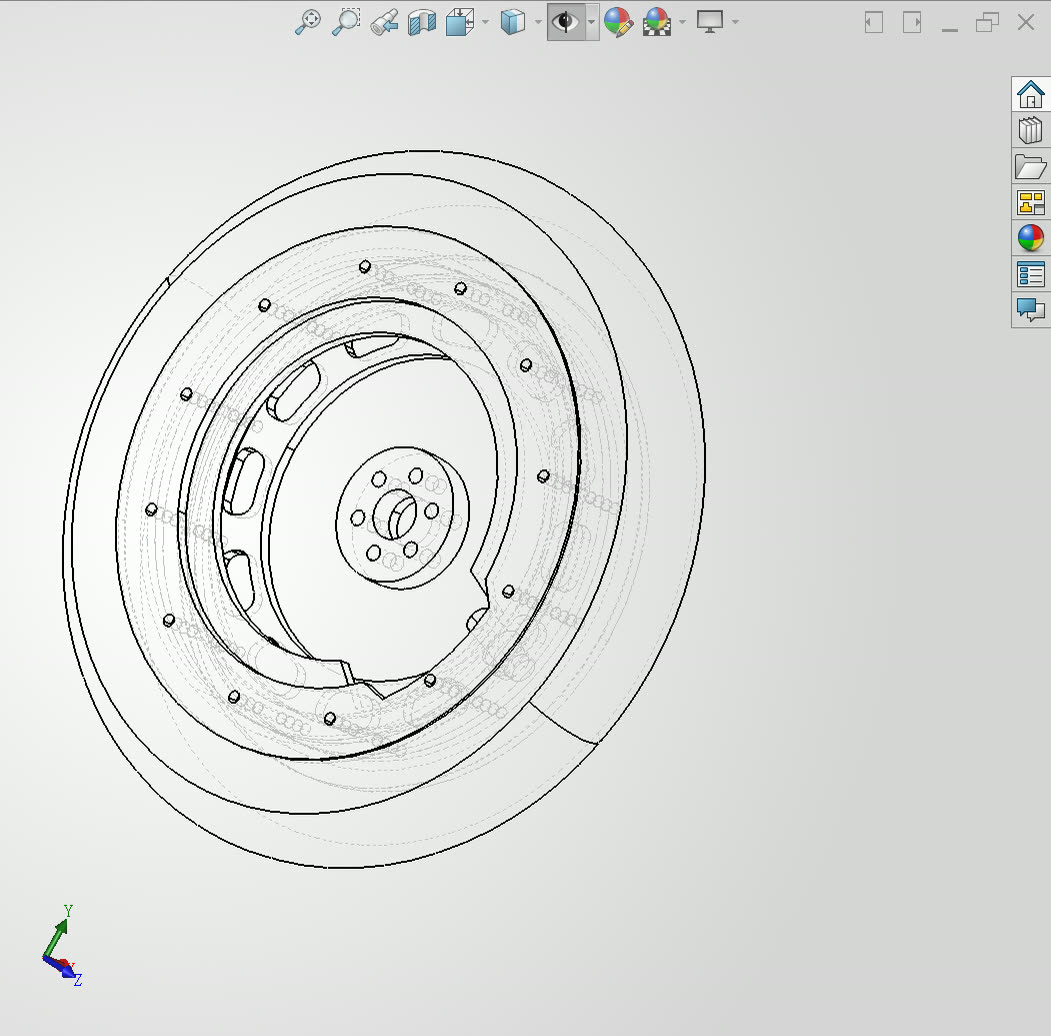
左:同步带轮传动设计;右:轮足轮组设计
转接件设计
转接件是连接腿部关节与轮组 / 机身的过渡结构件,需要在有限空间内同时满足安装孔位、走线避让、减重与刚度四方面约束。
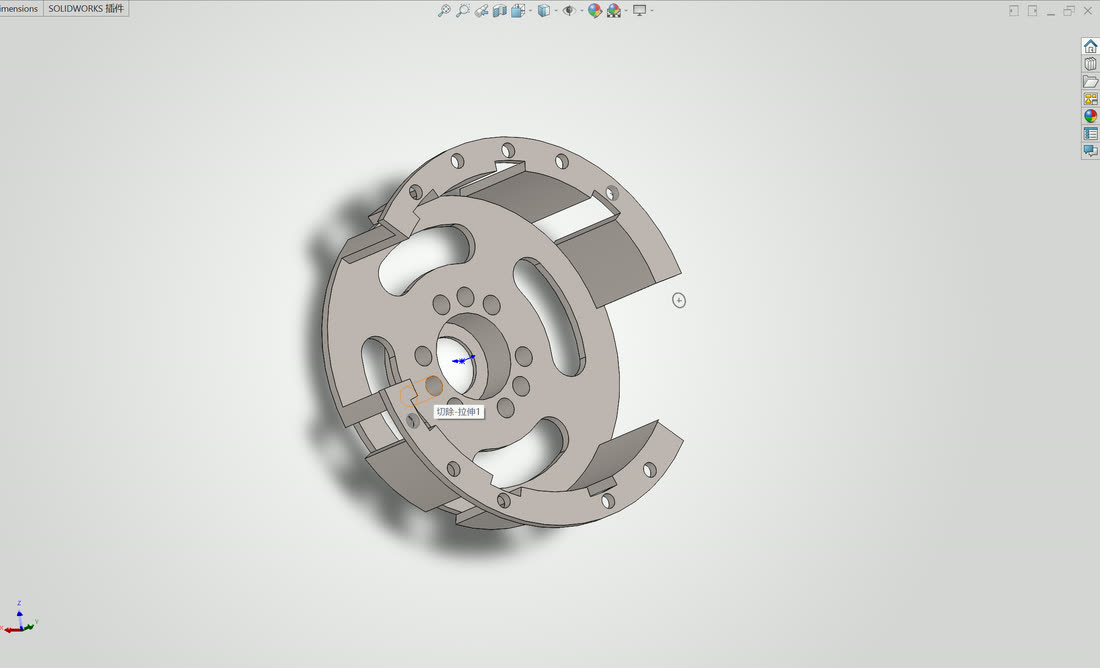
转接件整体轮廓:安装孔位、走线避让与减重槽设计
URDF 导出与惯量配置
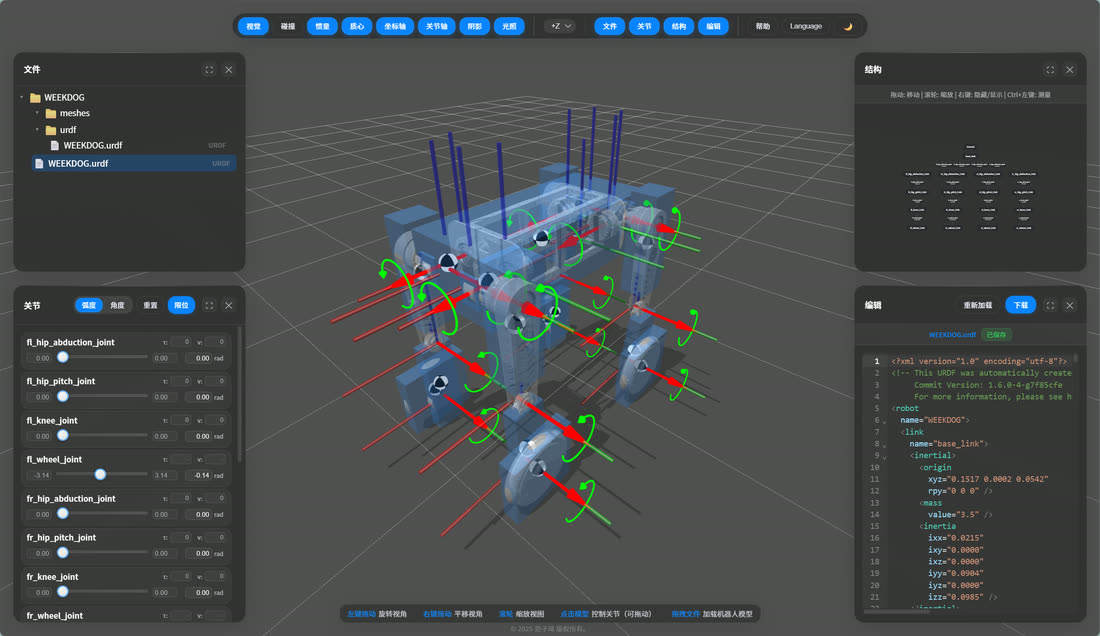
总装配后导出 URDF,并逐连杆核对质量、惯量与关节轴向,保证模型与仿真一致
Odin1 视觉感知、点云与建图
按分工,我负责对接 Odin1 的视觉感知、里程计与 IMU 数据,并完成比赛场地的环境建图与地图导出;下图是比赛场地雷达点云处理与导航路径规划的实际结果。
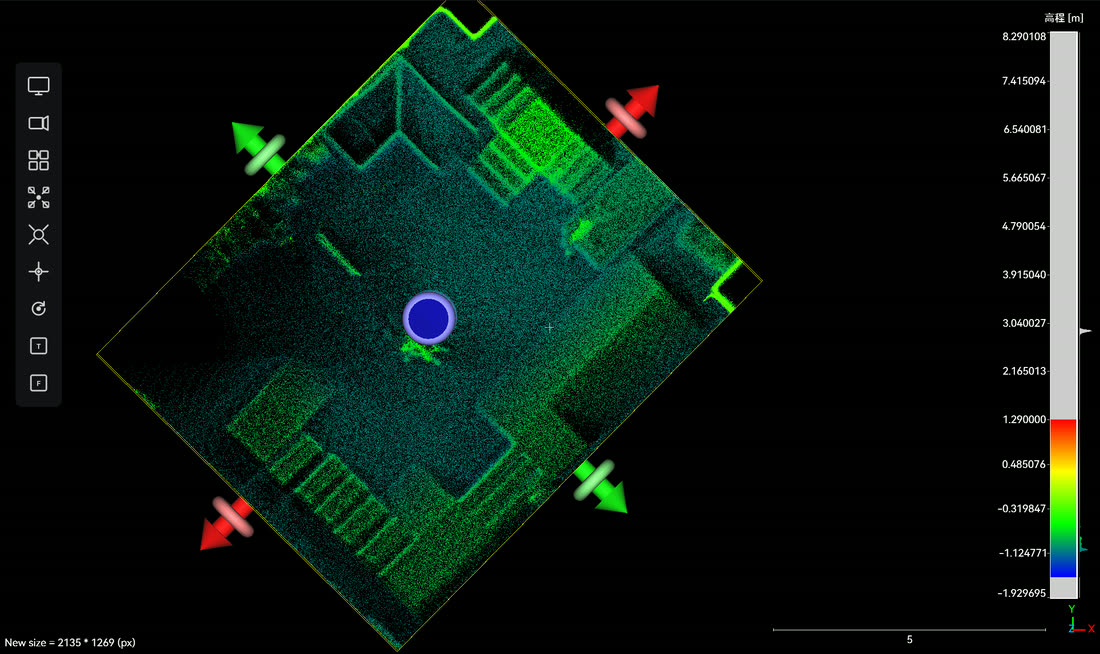
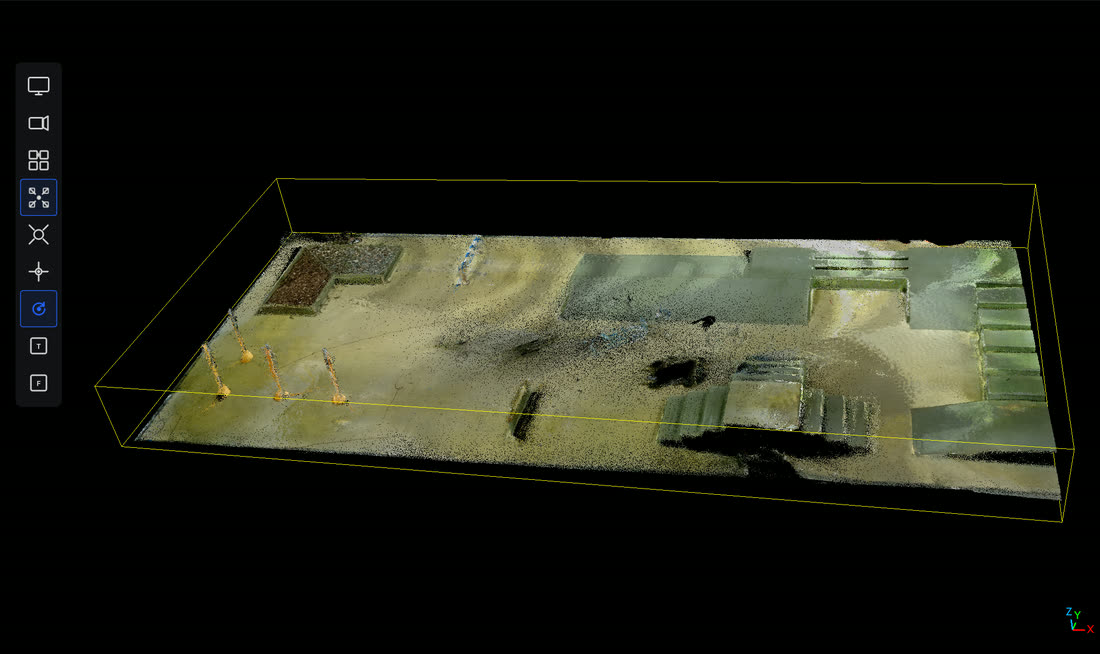
Odin1 雷达点云处理与比赛场地建图结果
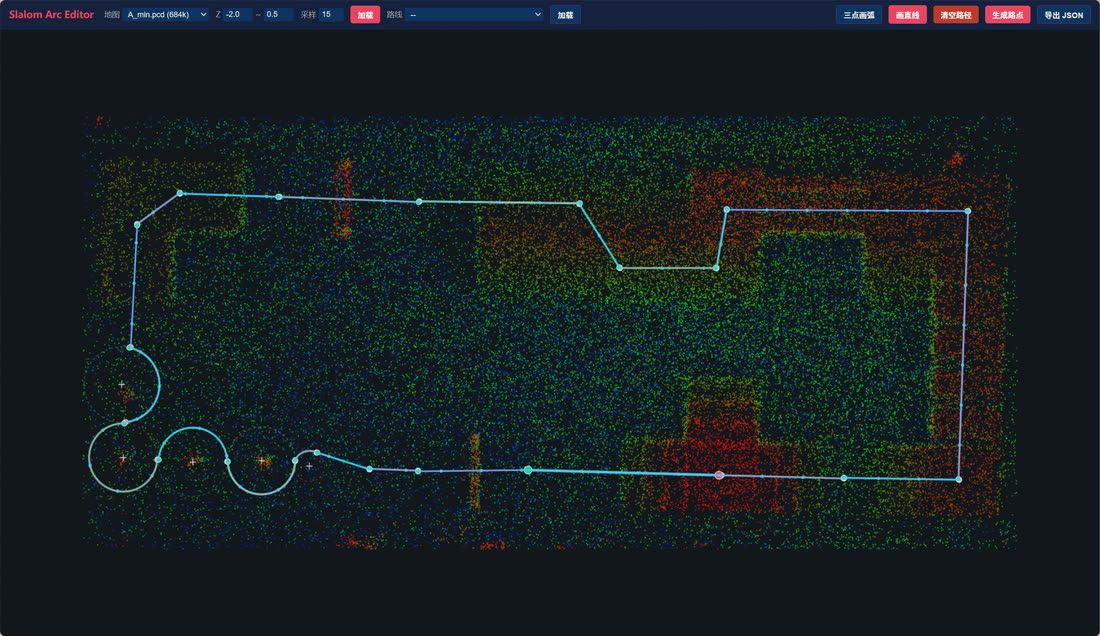
基于建图结果的比赛导航路径规划
可验证性:仓库同时提供 CAD 源文件、STEP、URDF、仿真工程与真机部署代码,任何人都能沿着同一条路径复现「建模 → 机器人描述 → 仿真验证 → 真机部署」。
仓库入口:https://github.com/zeitvex/RC_WheelLeg(队友与我的分工、安全须知、目录结构均在 README 中说明)
二、16DOF 轮足强化学习、仿真与 Sim2Sim 开源
背景与问题:16DOF 轮足的控制策略如果只靠人工调参,很难覆盖比赛中的粗糙地形、爬坡与限高场景。我们需要一条可复现、可替换、可迁移的强化学习工程链路,并且要让其他队伍能按自己的机械结构替换局部模块。
我做了什么:把训练工程从整机项目中抽离、整理成可独立复现的开源包,覆盖机器人描述 → 训练任务 → 策略训练 → 仿真回放的完整链路:
- MJCF 机器人模型:
wheelleg.xml、scene.xml与 STL 网格; - 三类注册任务:
Robot-Flat-v0(平地)、Robot-Rough-v0(多障碍粗糙地形)、Robot-Crawl-v0(爬坡与限高); - PPO 训练:actor/critic 网络规模
(512, 256, 128),控制频率 50 Hz、物理步长 2 ms; - Sim2Sim 验证:
sim2sim.py与支持交互式导航的nav_sim2sim.py,用同一套 MJCF 与策略权重做部署前接口检查; - 独立 MuJoCo 调试:
mujoco_sim/用于不启动完整训练框架时的模型、姿态与 MPC 调试。
工程化设计(我认为这是这部分最有价值的地方):训练任务配置化、物理接口统一、部署前Sim2Sim 检查。具体落实为配置对象模式(env_cfgs.py / rl_cfg.py / robot_cfg.py)、注册表模式(register_mjlab_task 注册任务 ID)、组合式 MDP(奖励、命令、动作滤波、扰动、课程各自独立成模块)、Wrapper/Adapter(把 mjlab 环境适配到 RSL-RL 风格接口)与 Strategy(三类任务共用主框架、仅替换配置与地形课程)。
鲁棒性考虑:训练中引入摩擦、质心、编码器偏置、执行器刚度/阻尼、力矩上限、负载质量、推撞与持续外力等随机化,目的是缩小仿真到实机的差距;同时对腿部位置动作与轮部速度动作做低通滤波与延迟建模。
训练过程记录
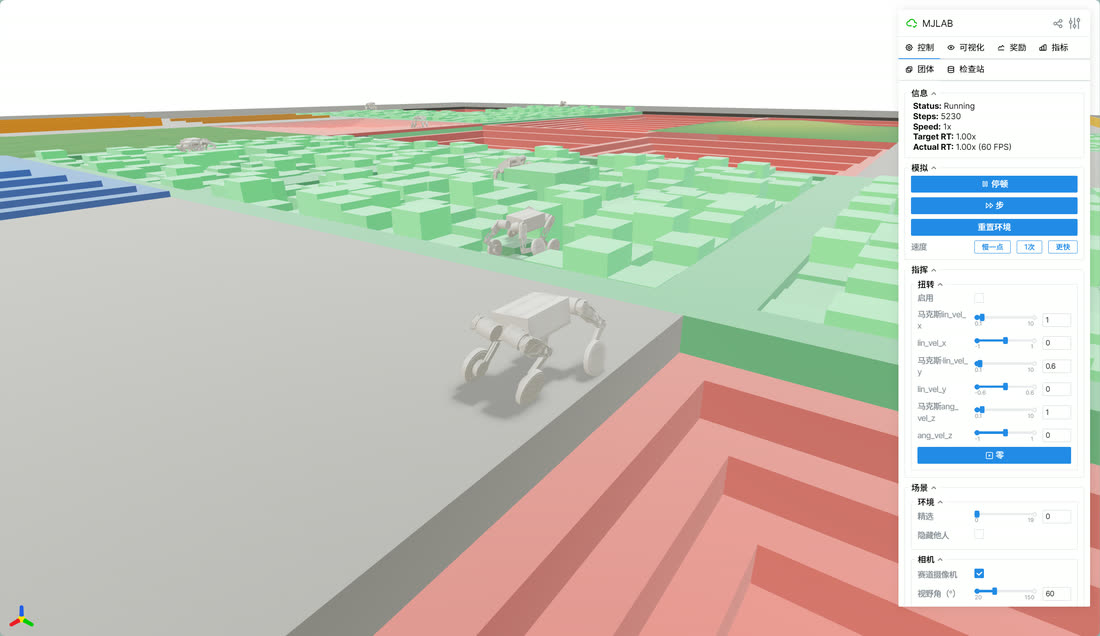
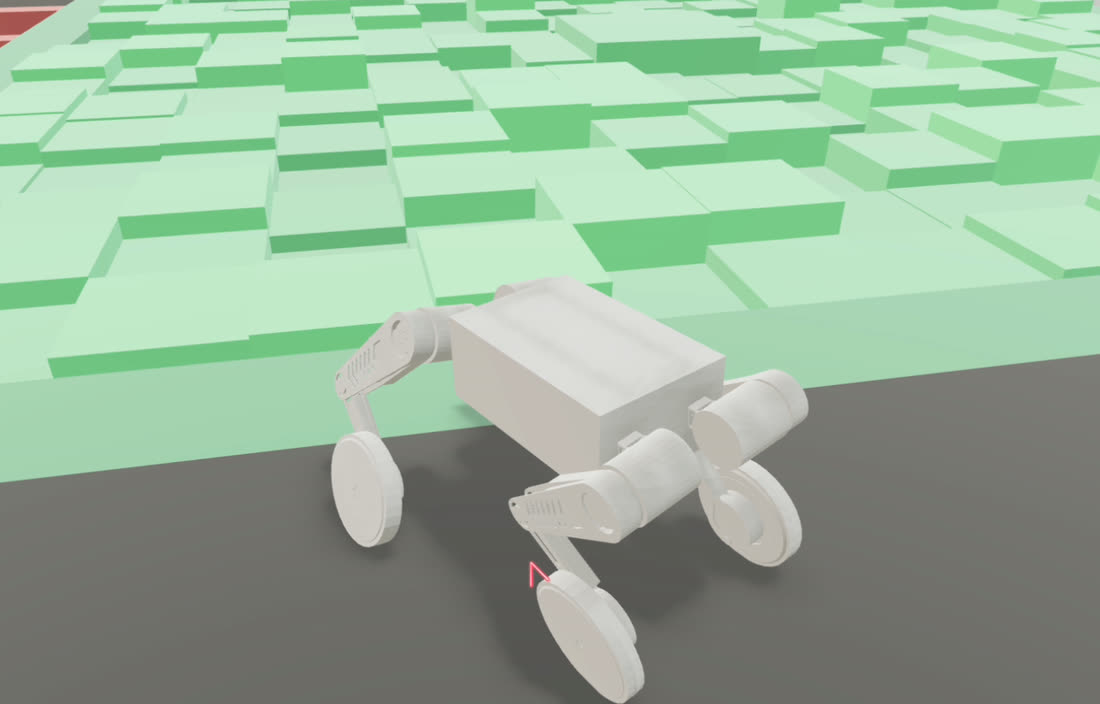
16DOF 轮足强化学习训练过程与策略在仿真中的表现
安全与边界:文档中明确写了仿真通过不等于可以上电,真机调试必须架空机器人并确认急停链路,并列出迁移到其他机器人时必须重新核对的项(关节顺序、动作尺度、观测维度、执行器限幅等)。
仓库入口:https://github.com/wusi321/RC_Legged_Training_Simulation
三、16DOF 轮足强化学习工程(go2w 平台)
背景与问题:上一版训练工程跑在自研轮足模型上,我想验证一件事——换一台机器人、再加一个新任务,整条训练链路还成不成立。于是我把训练算法移植到 Unitree go2w(12 个腿关节 + 4 个驱动轮)模型上,并在标准三套任务之外新写了一个比赛任务:梅花桩 Robot-StepStone-v0——机器人要在交错桩列上逐桩通过,掉进 0.6 m 深坑即失败。
我做了什么:
- 算法移植:把
rc_mjlab的 PPO + 非对称 Actor-Critic(mjlab / MuJoCo-Warp / RSL-RL)迁移到 go2w 模型,机器人名称、位姿与几何常量收敛到唯一来源,并用离线脚本校验「名称是否命中 12 腿关节 / 4 轮、关节限位、站立高度、正运动学下轮子最低点是否正好落地」; - 梅花桩任务设计:单桩交错地形(0.20 × 0.20 m 方桩、左右交替 ±0.20 m、8.0 × 1.6 m patch、路程 6.8 m),桩高 0.06 → 0.20 m、中心距 0.43 → 0.46 m、位置噪声 0 → ±0.03 m 随难度递增;10 档课程通过整段地形升级、走不到 25% 则降级,速度指令随跟踪率自适应上调(0.3 → 0.8 m/s);
- 奖励与约束:前进进度(用实际位移而不是轮速,避免"空转刷奖励")+ 速度/偏航跟踪 + 姿态与机身高度约束 + 轮滑 + 力矩/功率/动作变化率 + 机身碰撞惩罚 + 到达终点加分(按桩覆盖率打折),并按赛事规则加入逐桩约束(新踩上一根桩 +2、踩满整段 +20、≥2 个轮子触坑底每步 −2);
- 观测:actor 326 维 = 53 维本体状态 + 273 维局部高度扫描(21 × 13,1.6 × 1.0 m,0.08 m 分辨率);
- 工程化:一键
setup_env.sh(并行测速 7 个 PyPI 镜像 → 写默认源 → 环境检查 →uv sync,缺 uv 时自动安装);三个 CPU 可跑的冒烟脚本(模型契约校验 / 四任务 build-reset-step / 一次 PPO 迭代);CI 拆成三个 job(静态检查、go2w 契约、训练链路冒烟)。
关键排障经验(我认为这是这个项目最有价值的部分):
- 物理接触参数:
ccd_iterations < 8时 MuJoCo-Warp 完全不生成轮-地接触(机器人直接穿地),≥ 8与 80 的结果完全一致;而 warp 的 EPA 缓冲随该值线性放大,40960 环境 ×ccd=80要 22.8 GB 显存直接 OOM,取 16 只要 5.3 GB; - 显存与地形规模:48 GiB 卡上,8 m 梅花桩地形(391 个 geom)× 40960 环境必 OOM,降到 20480 环境可稳定训练(约 101 次迭代 / 24 h);
- 训练行为退化:同一份权重从 500 迭代到 600 迭代,覆盖率涨到 0.85,却开始"趴在桩上磨时间、不再过终点"。我没有只看奖励曲线,而是把两段回放放在一起对照,把曲线、行为和对应的奖励修复一起记进
docs/TRAINING.md。
训练记录与回放(仓库内文件,点击查看):
| 轮次 | 现象 | 回放 |
|---|---|---|
| 2026-10-27(600 迭代) | 覆盖率 0.85,但末期趴在桩上磨时间、不再过终点 | stepstone_demo_600.mp4 |
| 2026-10-27(500 迭代,切换前) | 正常过桩,覆盖率仍在爬升 | stepstone_demo_500.mp4 |
| 2026-10-26(500 迭代) | 课程全通,但靠"滞空飞过"(覆盖率 0.43) | stepstone_demo.mp4 |
完整的曲线分析与奖励改动见 docs/TRAINING.md,梅花桩地形 / 课程 / 奖励 / 终止条件的说明见 docs/STEPSTONE.md,移植与源工程的差异见 docs/PORTING.md。
真机感知接口:我把 Odin1(点云 / IMU / 里程计)与仿真高度扫描统一成同一套 TerrainFrame 契约和 273 维局部地形观测编码,补上 sim2real 的噪声、丢点、FOV 掩膜与延迟增强,并用 42 项单元测试 + 与训练观测逐元素比对的黄金测试(max|diff| = 0.0)保证"仿真里看到的"和"真机上看到的"是同一个东西。
仓库入口:https://github.com/wusi321/16DOF-WheelLeg-RL
四、8DOF 双轮腿强化学习工程
背景与问题:16DOF 平台之前的 8DOF 双轮腿是同一条技术路线的起点。我需要一个独立的训练工程,让机械、机器人描述与训练代码边界清晰,能单独迭代而不牵动整机仓库。
我做了什么:
- 8 个执行关节:左右髋、大腿、膝、轮;50 Hz 策略、200 Hz 物理仿真;
- 观测设计:保留速度指令、姿态、关节位置/速度与上一动作;默认盲训,可在环境配置中启用 height scanner / raycast critic;
- 课程体系:
- 基础课程:自动平衡站立、前后与横向移动、原地旋转、轮式与腿式运动切换;
- 进阶课程:平地、斜坡、布朗 / Perlin 粗糙地形、矮墙与两种楼梯,障碍高度统一不超过 12 cm;
- 恢复课程:摔倒后站起、蹲下、趴下、翻滚,恢复奖励使用进度势函数,避免策略在坏状态上"刷奖励";
- 随机化:推扰、摩擦、质量、执行器与延迟随机化,速度与关节速度设置上限;
- 工程链路:SolidWorks 导出的 URDF 经
urdf_to_mjcf.py规范化关节命名并转换为训练用 MJCF;训练脚本支持分段验收(先 5 iteration smoke test,再启动12000 iter × 2048 env的长训练),使用 W&B(项目名wheelleg-rl)记录,服务器侧用uv管理环境,并提供 Windows / Ubuntu 双平台入口。
训练数据记录(Weights & Biases):训练曲线与指标记录在 W&B 项目中 —— wandb.ai/liucunfu2005-/mjlab(若提示需要登录,可通过下方邮箱向我索取导出的曲线图)。
为什么这样设计:训练最容易失控的地方是"改了参数却说不清改了什么"。因此我把课程、随机化、奖励和观测拆成可配置项,并固定记录一组指标(站立高度/姿态、各轴速度跟踪、轮速跟踪、动作变化率、关节速度越界率、摔倒率、恢复成功率与耗时),让每次训练都可对比、可复盘。
移动训练效果(内嵌预览)
下面是该工程训练过程中录制的移动训练视频(原视频 2320×1440 / 60 fps / 56 秒;此处为压缩预览版,便于网页直接播放):
8DOF 双轮腿强化学习策略移动训练过程
原片体积约 447 MB,未随仓库托管;如需原始素材,可通过邮箱或文末的开源交流群联系我。
机械与机器人描述
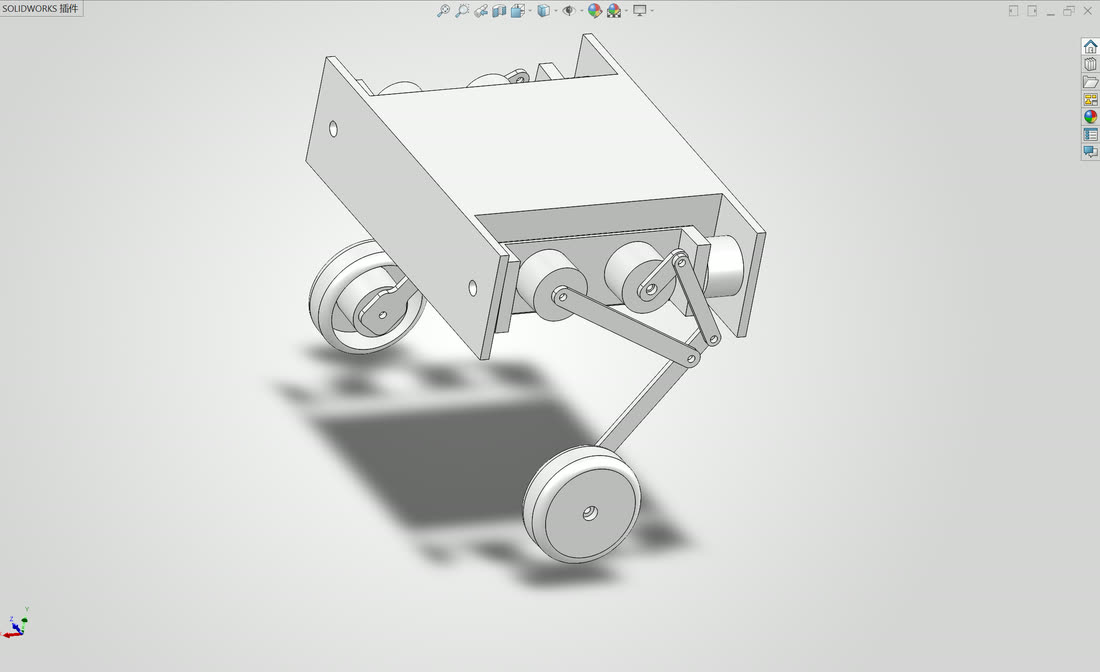
8DOF 双轮腿总装
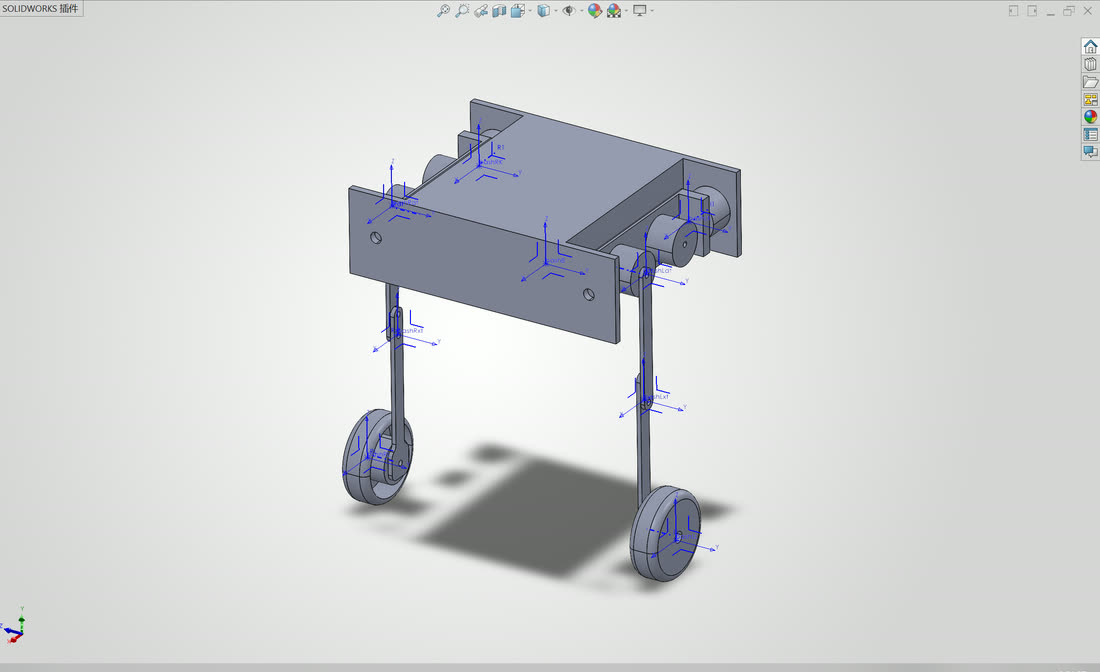
URDF 导出后在 CAD 中核对各连杆坐标系与关节轴向,确保模型与仿真一致
仓库入口:https://github.com/wusi321/8DOF-WheelLeg-RL
五、6DOF 双轮腿全栈开发综合考核设计
背景与问题:团队需要一种方式,快速判断一名后继者是否具备从机械到控制、从仿真到通信的完整工程能力,而不只是"会写一段代码"。于是我设计并开源了这套考核。
我做了什么:把全栈能力拆成 12 个模块、满分 150 分 的可评分体系,每个模块都给出题目、交付物与评分细则:
| 模块 | 分值 | 模块 | 分值 |
|---|---|---|---|
| 机械结构与 CAD | 18 | CAN 通信 | 15 |
| URDF/Xacro 机器人描述 | 12 | 视觉感知与视觉闭环 | 20 |
| ROS 2 与 Gazebo 仿真 | 25 | Git/GitHub 协作 | 10 |
| C++ 控制器 | 15 | 工程文档 | 5 |
| Ubuntu/Linux 开发环境 | 10 | AI 工具与模型使用 | 5 |
| MCU 与 IMU | 15 | 合计 | 150 |
考核设计的核心约束:所有模块必须使用同一套尺寸、质量、坐标系与接口,不允许提交互相独立的小实验——这直接对准了真实项目中"机械与模型不一致、仿真与实机脱节"的高频问题。参赛者需要建立从 CAD → URDF/Xacro → Gazebo/ROS 2 → C++ 控制器 → Sim2Sim → MCU/CAN → Git 版本管理的可复现闭环。
评分与协作规范:明确列出严重扣分项(git add . 一步 final 提交、未注明的他人代码、CAD 与 URDF 不一致、用 Python 替代核心 C++ 控制器、缺少 Sim2Sim 或缺少模块开发历史)与加分项(自动部署、自动测试、Docker、CI/CD、统一仿真/实机接口);提交采用 submission/<姓名>/<版本> 分支 + Pull Request 到 develop 的流程,保留真实 Commit 历史。
仓库入口:https://github.com/wusi321/WheelLeg-FullStack-Challenge
六、AUPT · 多 Linux 发行版包管理器调度工具
背景与问题:不同 Linux 发行版的包管理命令彼此割裂(Ubuntu 用 apt、Arch 用 pacman、CentOS 用 dnf、还有 snap / flatpak),换一台机器就要重新记一套命令;镜像源配置与排障也高度重复。我希望能用一个统一入口把这些差异屏蔽掉。
我做了什么(Python 独立开发):
- 统一命令入口:
aupt <manager?> <action> <package> [options],统一install / remove / update / upgrade / search / info / mirror / doctor / clean / config / benchmark; - 自动识别发行版并选择包管理器,优先级
apt/pacman/dnf/zypper → flatpak → snap,同时支持强制指定(aupt apt install nginx); - 镜像源自动优化:自动测速、选择最快镜像、改写配置并刷新索引(
aupt mirror auto / list / switch tuna); - 版本控制:支持
aupt install gcc==9、aupt install python@3.10等写法与自动解析、fallback; - 系统诊断:
aupt doctor一键检查包管理器、网络与镜像源状态。
工程化设计:采用分层 + 插件架构(core/ 调度与检测、backends/ 各包管理器后端、cli/、utils/、database/ 数据表、plugins/ 扩展位),新增一种包管理器只需实现一个 backend;通过 pyproject.toml 的 console_script 暴露命令,提供用户级 / 系统级安装脚本与卸载脚本,并兼容 Python 3.6 ~ 3.11+(含 Ubuntu 18.04 等低版本系统路径)。此外专门写了受限环境(容器 / 沙箱)使用指南,把需要 root 的功能与不需要 root 的功能明确分开。
兼容性验证:已适配并测试 Debian/Ubuntu 与 CentOS/RHEL(仓库含 Ubuntu 22.04 / Python 3.10 与 CentOS 8.9 / Python 3.12 的实测截图),Fedora / Arch / openSUSE 已按同一抽象层支持、持续补充测试。
仓库入口:https://github.com/wusi321/aupt
七、2026 年全国大学生电子设计竞赛 H 题 · 车载平衡滚球运动控制系统
背景与问题:题面要求在车辆行驶、循迹、停车的同时,让横梁/管道上的 1 cm 钢珠稳定在目标位置——这是一个视觉测量 + 车辆运动控制 + 快速位置闭环的耦合问题,单一 MCU 很难同时兼顾实时性与算力。
我做了什么:以「视觉测量 / 主控运动 / 独立计时」三块硬件分工的方式完成整套作品,并把全部代码、文档、测试记录与设计报告开源:
| 组成部分 | 平台 | 职责 |
|---|---|---|
| 视觉测量 | MaixCAM | 采集 640×360 图像,输出钢珠位置/速度,可选 WebRTC 图传录制 |
| 主控 | MSPM0G3507 | 灰度循迹、轮速、IMU 航向、任务 2–7 状态机、钢珠位置闭环、舵机与遥测 |
| 计时器 | MSPM0G3507(独立板) | 通过 PA15 电平门控,OLED 显示比赛计时 |
| 上位机工具 | Web(Chrome/Edge) | 钢珠调参台(记录/回放/指标/仿真/参数导出)与运动轨迹台(轮速、偏航角、路径积分) |
通信链路设计(关键难点,全部在仓库中给出协议与帧格式):MaixCAM → MCU 采用 115200 8N1、20 字节二进制帧 + CRC16;MCU → 调参台采用 9600 8N1、20 Hz 二进制遥测;运动遥测采用 32 字节 AA 55 帧;计时器通过 GPIO 电平门控并要求共地;图传走 HTTP/WebRTC。
调试方法论:仓库给出了严格的自下而上的调试顺序——先单独验证轮速与编码器方向、再验证 IMU 与灰度顺序、然后固定相机与管道完成位置标定、验证视觉帧 CRC 与超时回中、最后静态调位置闭环再做整车联调,并用调参台保存每次有效实验的遥测记录。设计报告同时提供 LaTeX 源码并附作品测试记录与评分表。
仓库入口:https://github.com/wusi321/2026-H-TI
八、ExamGuard · 考试反作弊系统(逆向工程)
背景与问题:这是一次以逆向工程为核心的实践。起点只有一份 PyInstaller 打包的 StudentApp.exe,我需要从中还原程序结构、理解通信协议并重建出可运行、可扩展的双端系统。
我做了什么:
- 使用
pyinstxtractor解包 PyInstaller 产物,补全字节码、还原源码结构,输出详细逆向分析报告与静态分析笔记; - 在还原的基础上重构出完整系统:教师端(TCP 服务端 + Tkinter GUI + SQLite 持久化)与学生端(TCP 客户端 + 后台监控 + 登录界面);
- 通信协议:教师端监听 9527 端口,采用换行分隔的 JSON 行协议(
login/heartbeat/log_data/cmd_start|stop_monitor/alert/cmd_lock/exam_time/file_transfer);教师端每 3 秒在 9528 端口做 UDP 广播发现,学生端自动发现教师端; - 监控能力:基于
psutil枚举进程、基于 Win32GetForegroundWindow获取前台窗口标题,并对进程做风险分级(AI 工具 / 浏览器 / 聊天软件 / 系统进程 / 其他); - 管控能力:远程锁定与关闭密码、告警生成、基于 TCP 的文件传输(JSON 头 + 二进制体)、通过
netsh advfirewall自动配置 Windows 防火墙规则、SQLite 记录会话 / 监控日志 / 告警 / 文件记录。
这次实践的价值:它把"读懂别人的代码"变成了可交付的工程能力——从二进制产物中还原协议与架构,再用规范的模块划分重新实现,这个能力直接迁移到实际工作中的遗留系统维护与协议对接。
仓库入口:https://github.com/wusi321/ExamGuard
技术栈总览
| 方向 | 具体能力 |
|---|---|
| 机械与建模 | SolidWorks(整机装配、零件设计、减重与刚度权衡)、STEP/CAD 输出、URDF/Xacro 导出与坐标系核对、CNC 可制造性对接 |
| 仿真与训练 | MuJoCo / MJCF、MuJoCo-Warp、mjlab、PPO(RSL-RL 风格)、课程与随机化设计、Sim2Sim 策略回放、W&B 实验记录 |
| 控制与部署 | 强化学习策略真机部署(Sim2Real)、ROS 2 + C++(50 Hz 策略推理 + 200 Hz CAN 电机循环)、Nav2、TensorRT/ONNX、Jetson Orin Nano |
| 嵌入式与电控 | STM32 / MSPM0G3507 / MaixCAM / ESP32、CAN、UART、I2C、SPI、IMU 与里程计接入、总线舵机、PID 与位置闭环 |
| 软件工程 | Python(CLI 工具、插件化架构、打包与安装脚本)、C/C++、Linux 环境与部署、Git 分支与 PR 流程、Docker / CI |
| 其他 | 视觉测量与标定、Web 工具(Web Serial 调参台)、逆向工程(PyInstaller 解包与协议还原)、LaTeX 技术文档 |
关于这份作品集
- 贡献边界:项目一(16DOF 轮足全开源)与项目二属于团队开源成果,我在其中的角色与具体职责已在对应章节明确标注;项目三至项目八为我个人主导开发。
- 开源与署名:上述仓库除团队项目外均采用 MIT 协议;引用第三方依赖、模型与素材时遵循其各自许可证。
- 可验证性:每个仓库都提供 README、目录说明与可运行入口(安装、训练、回放、构建),论文式结论不写、可复现路径必给。
联系我
- GitHub:github.com/wusi321
- 邮箱:19589917063@163.com
- 简历:如需简历,请邮件联系本人获取
- QQ 开源交流群:767195310(也欢迎在群里交流轮足机器人、强化学习与部署问题)
以上是我在机器人方向的主要工作,欢迎通过 GitHub、邮箱或交流群与我交流。